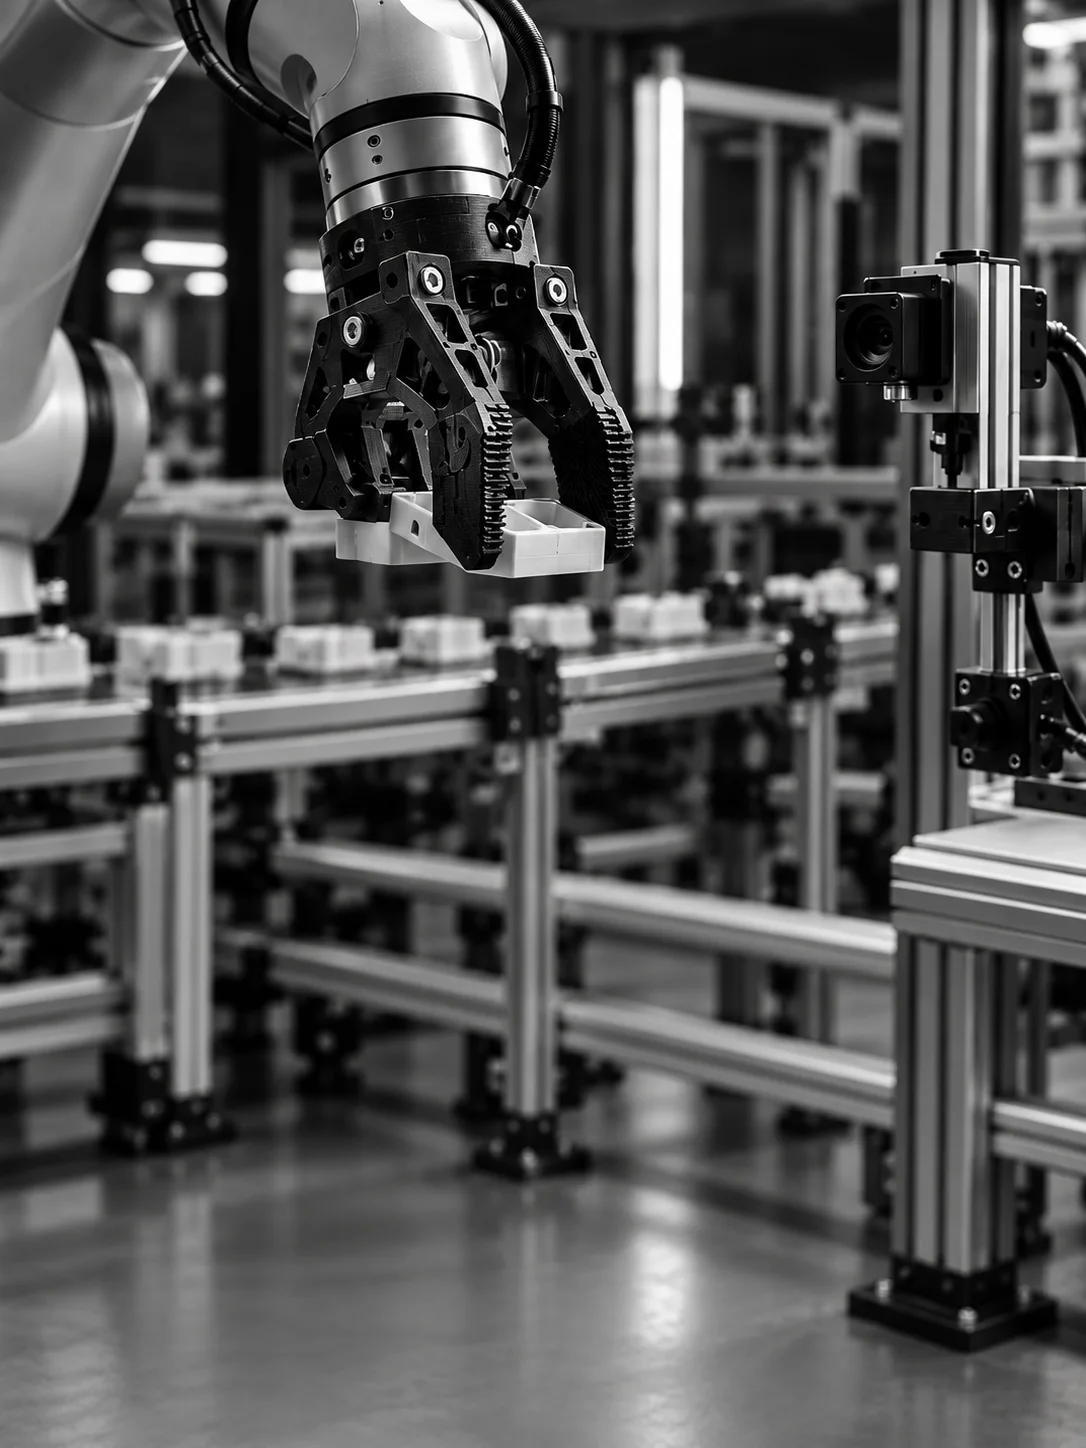
Attrezzatura per automazione
Dita per gripper robotici
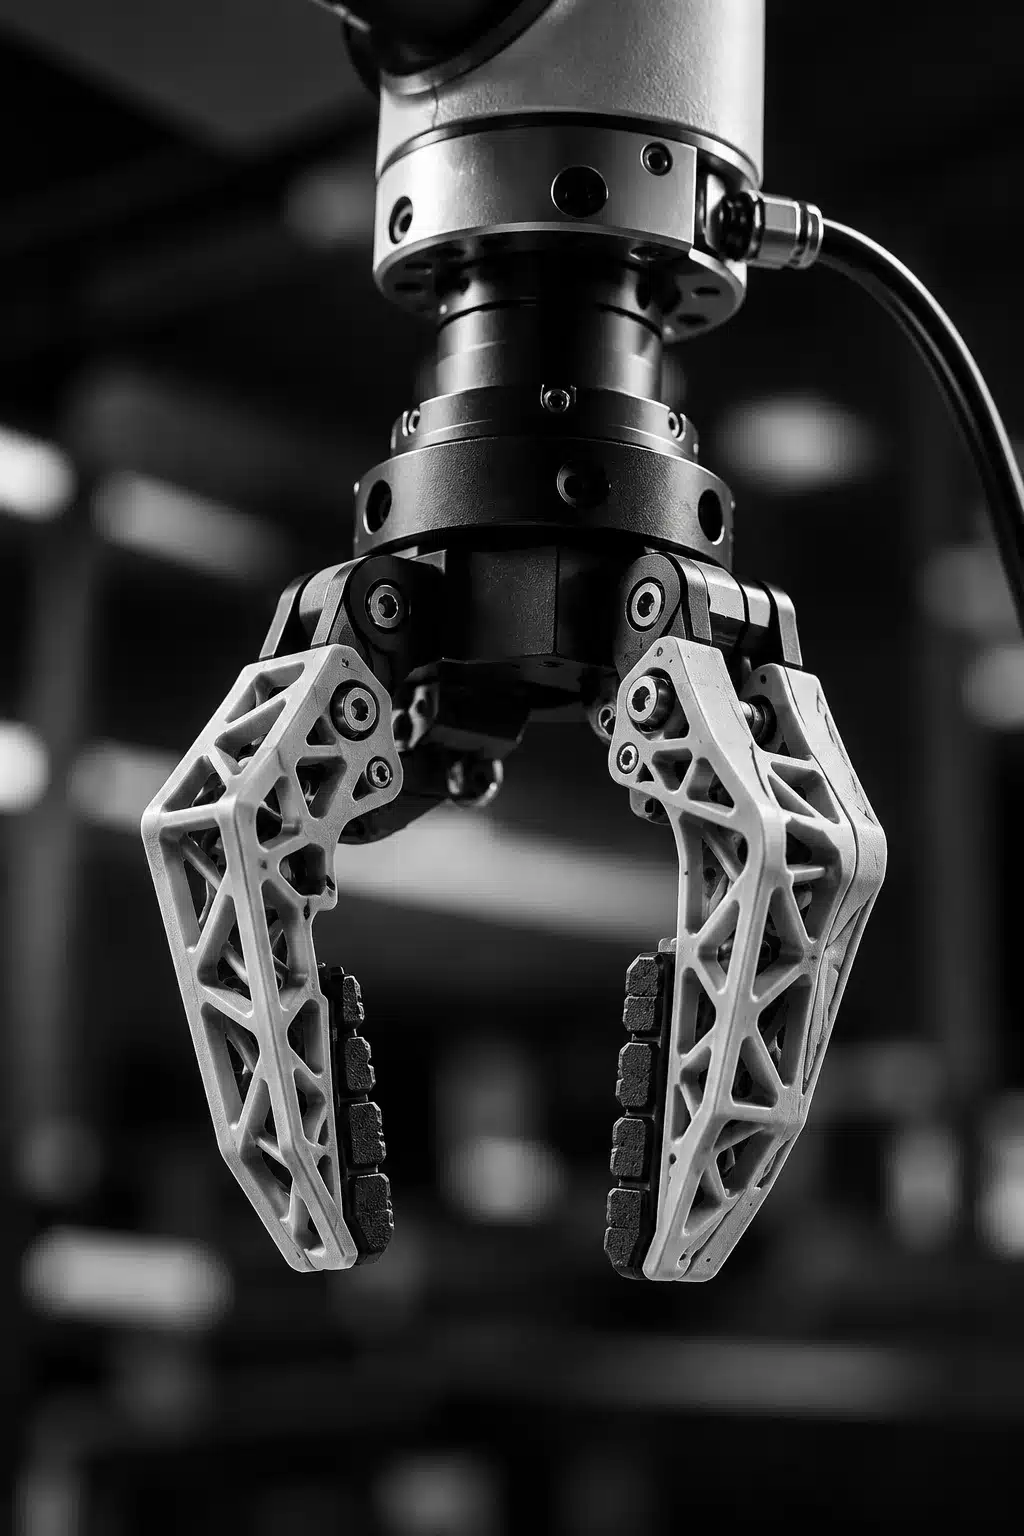
Dita e pinze adattive stampate in 3D per celle di pick & place: leggere, su misura per il pezzo da afferrare, sostituibili in pochi minuti.
- Materiali
- TPU · PETG-CF
- Tecnologia
- FDM multi-materiale
- Uso
- Pick & place, cambio formato
La sfida
Afferrare pezzi di forme diverse senza segnarli e senza fermare la linea a ogni cambio formato, con attrezzature leggere che non riducano la portata utile del robot.
La soluzione
Dita progettate sulla geometria del pezzo, con zone flessibili in TPU dove serve presa e corpo rigido in composito dove serve precisione. Attacchi standard per montarle sul gripper esistente e versioni diverse per ogni formato.